


Diskusi tentang Kontrol Akurasi Kontrol Motor Stepper
Motor stepper adalah perangkat yang mengubah sinyal pulsa listrik menjadi perpindahan sudut atau perpindahan linear. Dalam kasus tidak ada beban berlebih, kecepatan dan jarak motor stepper bergantung pada frekuensi dan jumlah pulsa elektrik kontrol.
Akurasi kontrolnya terutama ditentukan oleh dua aspek:
1. Keakuratan setiap langkah dari motor stepping diambil sebagai contoh motor stepping 2-fase hibrida. Motor melangkah dari langkah langkah 200 adalah: 360 ° / 200 = 1,8 ° tanpa membelah. Artinya, jarak minimum yang ditempuh motor berjalan sendirian adalah 1,8 °. Namun, dalam penggunaan sebenarnya, jumlah langkah umumnya dibagi. Ambil 2 subdivisi sebagai contoh. Pada saat ini, motor melangkah berjalan dua langkah, yang setara dengan satu langkah asli. Sekarang jarak langkah dari langkah tunggal adalah: 360 ° / (200 * 2) = 0,9 °; sama, di bawah 4 subdivisi, Satu langkah: 360 ° / (200 * 4)
= 0,45 °; 8 subdivisi, langkah selangkah tunggal: 360 ° / (200 * 8) = 0,225 °; 16 subdivisi, satu langkah langkah: 360 ° / (200 * 16) = 0,1125 °; Di bawah 32 subdivisi, satu langkah adalah 360 ° / (200 * 32) = 0,05625 °. Oleh karena itu, di bawah subdivisi penggerak, rumus perhitungan step l step step step motor adalah: 360 / (steping motor inherent step number * nomor subdivisi).
Dapat dilihat bahwa untuk mengurangi sudut loncatan dari motor loncatan untuk mencapai presisi yang lebih tinggi, perlu dimulai dari dua aspek. Salah satunya adalah untuk meningkatkan atau mengadopsi langkah motor dengan langkah-langkah yang lebih melekat untuk mendapatkan langkah tunggal yang lebih kecil. Sudut pandang, seperti 0,9 °. Yang kedua adalah meningkatkan tingkat kerusakan bertahap.
2. Akurasi perhitungan. Ketika mengendalikan motor stepper untuk beroperasi, sistem perhitungan harus memastikan bahwa akurasi perhitungan lebih tinggi daripada akurasi langkah motor stepper ketika mengubah perpindahan sudut atau perpindahan garis yang akan dihitung ke dalam langkah motor langkah. Sebagai contoh, sudut loncatan motor langkah adalah 0,1125 ° per langkah, perpindahan sudut yang akan dipindahkan adalah 143,45 °, dan jumlah langkah yang harus diambil harus = 143 ° / 0,1125 °, dan hasil perhitungannya adalah 1273,11. .... langkah, Hasil aktual adalah 1275 langkah, dan kesalahan gerakan adalah: 0,11111 * 0,1125
= 0,0125 °. Jika perpindahan sudut gerakan dihitung dalam 1 °, 143,45 ° = 143 °, bagian pecahan dibuang. 143 / 0.1125 = 1271.1111 langkah, lalu bandingkan gerakan sebelumnya, kesalahannya adalah: (1275-1271) * 0,1125 °
= 0,45 °. Alasan mengapa ini diusulkan di sini adalah terutama karena dalam sistem embedded, karena keterbatasan tipe data, jika perhitungan tidak dilakukan menggunakan float atau double, bagian pecahan umumnya dibuang, menghasilkan kesalahan penghitungan besar.
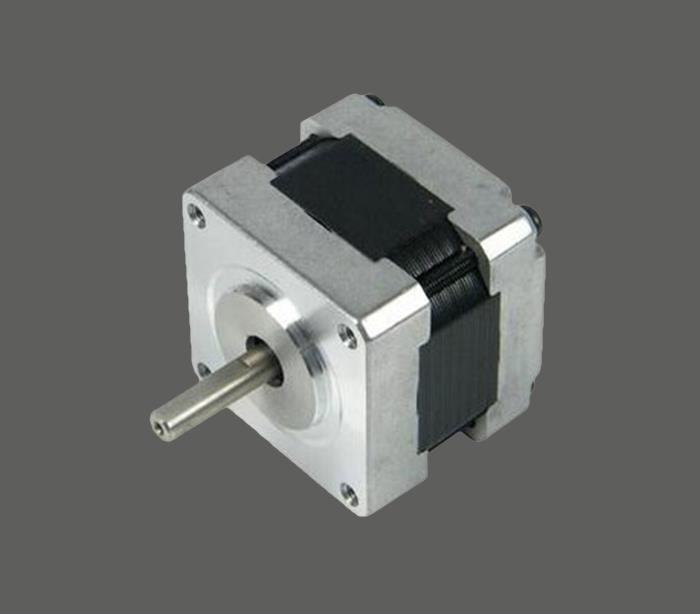 Stepper motor dapat digunakan sebagai perangkat bank motor 、 mesin penyemprotan motor 、 mesin perangkat motor 、 sistem kendali industri motor.


